ভাষা
একটি উদ্ধৃতি পান
একটি উদ্ধৃতি পান
 বাড়ি / খবর / শিল্প সংবাদ / How Welding Robotic Arms, LSN Nut Conveyors, and FN Seam Welding Machines Build Smarter Production Lines
 2026.07.23
 শিল্প সংবাদ
মেশিন ওয়েল্ডিং সংজ্ঞা, ব্যবহারিক পরিভাষায়, একটি যোগদানের প্রক্রিয়াকে বোঝায় যেখানে যান্ত্রিক বা প্রোগ্রামযোগ্য সরঞ্জামগুলি হাতে একটি টর্চ বা বন্দুক ধরে রাখার পরিবর্তে চাপ, চাপ বা সীম পথ নিয়ন্ত্রণ করে। অপারেটর একবার পরামিতি সেট করে, মেশিন তাদের হাজার হাজার বার পুনরাবৃত্তি করে, এবং ফলাফল হল একটি জয়েন্ট যার শক্তি এবং চেহারা প্রথম অংশ থেকে দশ হাজারতম অংশে প্রবাহিত হয় না। এটি ম্যানুয়াল ওয়েল্ডিং থেকে ভিন্ন, যেখানে ক্লান্তি, হাতের কাঁপুনি এবং অসামঞ্জস্যপূর্ণ ভ্রমণ গতি এক ঢালাই থেকে অন্য ওয়েল্ডে ভিন্নতা তৈরি করে।
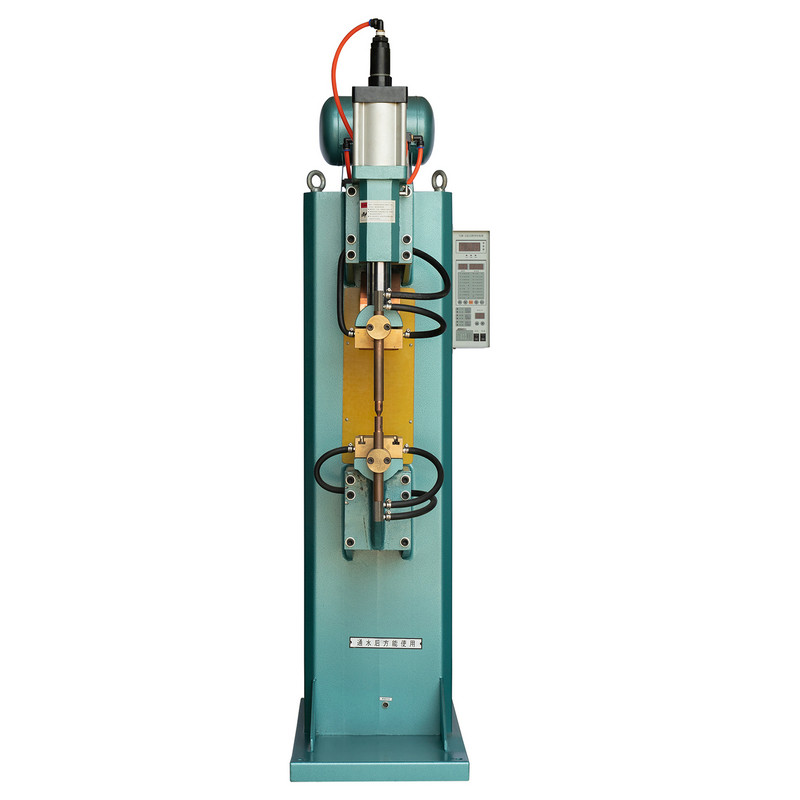
একটি কারখানার প্রেক্ষাপটে, মেশিন ওয়েল্ডিং সাধারণত তিনটি আকারে প্রদর্শিত হয়: রোবোটিক আর্ক বা স্পট ওয়েল্ডিং সেল, ফিক্সড-পজিশন রেজিস্ট্যান্স ওয়েল্ডার এবং ক্রমাগত সীম ওয়েল্ডার। প্রত্যেকের আলাদা ভূমিকা আছে। ক রোবোটিক বাহু জটিল, ত্রিমাত্রিক যৌথ পথ পরিচালনা করে। একটি প্রতিরোধ বা সীম ওয়েল্ডার উচ্চ গতিতে সমতল, পুনরাবৃত্তিযোগ্য জয়েন্টগুলি পরিচালনা করে। একটি পরিবাহক বা ফিডার সিস্টেম ছোট হার্ডওয়্যার রাখে, যেমন বাদাম বা স্টাড, কোনও কর্মী হাত দিয়ে ফিক্সচারে না পৌঁছানো ছাড়াই অবস্থানে চলে যায়। যখন এই তিনটি বিভাগকে এক লাইনে একত্রিত করা হয়, তখন উদ্ভিদটি পুনরাবৃত্তিযোগ্যতার একটি স্তর অর্জন করে যা ম্যানুয়াল স্টেশনগুলি মেলে না।
দ রোবোটিক হাত ঢালাই যখন তারা "স্বয়ংক্রিয় ঢালাই" শোনেন তখন বেশিরভাগ লোকেরা ছবি তোলে এমন উপাদান। এটি একটি মাল্টি-অক্সিস ম্যানিপুলেটর যা একটি প্রোগ্রাম করা পথ বরাবর একটি টর্চ, বন্দুক বা ইলেক্ট্রোড ধারক বহন করে, প্রতিটি চক্রের এক মিলিমিটারের ভগ্নাংশের মধ্যে একই গতির পুনরাবৃত্তি করে। একটি নির্দিষ্ট ওয়েল্ডিং হেডের বিপরীতে, বাহুটি কোণে পৌঁছাতে পারে, বিশ্রী কোণে কাত হতে পারে এবং পুনরায় টুলিং ছাড়াই একাধিক ওয়েল্ড প্রোগ্রামের মধ্যে স্যুইচ করতে পারে।

একটি রোবোটিক স্পট ওয়েল্ডিং সেল সাধারণত ন্যায্য হয় যখন একটি অংশে প্রতি চক্রে এক মুষ্টিরও বেশি পুনরাবৃত্ত ঢালাই থাকে, যখন যৌথ জ্যামিতি ত্রিমাত্রিক হয়, বা যখন একজন ব্যক্তির জন্য ঢালাই অবস্থানটি সম্পূর্ণ শিফটে ধারাবাহিকভাবে পৌঁছানো কঠিন হয়। শীট মেটাল ফ্রেম, চ্যাসিস উপাদান, বন্ধনী এবং ঘেরগুলি সাধারণ প্রার্থী কারণ তারা বিভিন্ন প্লেনে একাধিক ছোট ঝালাই একত্রিত করে।
| ভুল ধারণা | ব্যবহারিক বাস্তবতা |
|---|---|
| রোবোটিক অস্ত্র শুধুমাত্র উচ্চ ভলিউম উৎপাদনের জন্য উপযুক্ত | দ্রুত প্রোগ্রাম পরিবর্তন সহ কোষগুলি মিশ্র, নিম্ন ভলিউম ব্যাচগুলিকে সমর্থন করে |
| প্রোগ্রামিং এর জন্য প্রতিবার একজন ডেডিকেটেড ইঞ্জিনিয়ার প্রয়োজন | অনেকে দুল শেখায় এবং অফলাইন প্রোগ্রামিং টুল প্রশিক্ষিত অপারেটরদের পাথ সামঞ্জস্য করতে দেয় |
| রোবোটিক ঢালাই গুণমান পরীক্ষা করার প্রয়োজনীয়তা দূর করে | সামঞ্জস্যপূর্ণ আউটপুট এখনও পর্যায়ক্রমিক মাত্রিক এবং চাক্ষুষ পরিদর্শন প্রয়োজন |
ফাস্টেনার হ্যান্ডলিং উপেক্ষা করা একটি সহজ পদক্ষেপ, তবুও এটি সমাবেশ এবং ওয়েল্ডিং অপারেশনে লাইন স্টপেজের সবচেয়ে ঘন ঘন কারণগুলির মধ্যে একটি। আ LSN বাদাম পরিবাহক একটি কম্পনমূলক বা ট্র্যাক ভিত্তিক পথের মাধ্যমে বাছাই, অভিমুখীকরণ এবং বাদাম বিতরণের মাধ্যমে এটিকে মোকাবেলা করে যাতে একটি রোবোটিক আর্ম, ওয়েল্ড নাট বন্দুক বা ম্যানুয়াল স্টেশন সর্বদা এটির প্রয়োজনীয় সঠিক মুহুর্তে একটি সঠিকভাবে ভিত্তিক অংশ গ্রহণ করে।

একটি পরিবাহক ট্র্যাকের চারপাশে নির্মিত একটি স্বয়ংক্রিয় বাদাম ফিডার সাধারণত ক্রমানুসারে চারটি কাজ সম্পাদন করে: বাল্ক স্টোরেজ, ওরিয়েন্টেশন বাছাই, একক টুকরো বিচ্ছেদ এবং ওয়েল্ড পয়েন্টে বিতরণ। যেহেতু এই পদক্ষেপগুলি যান্ত্রিকভাবে ঘটে, লাইনটি একটি অপারেটর ম্যানুয়ালি ছোট হার্ডওয়্যার বাছাই এবং স্থাপনের উপর নির্ভর করে না, যা উভয়ই ধীর এবং মিস করা বা ডবল খাওয়ানো অংশগুলির একটি সাধারণ উত্স।
| ম্যানুয়াল বাদাম খাওয়ানো | পরিবাহক ফেড বাদাম ডেলিভারি |
|---|---|
| অপারেটর হাতে প্রতিটি বাদাম বাছাই করে এবং নির্দেশ করে | প্রসবের আগে ট্র্যাক অভিযোজন স্বয়ংক্রিয়ভাবে ঘটে |
| অপারেটর ক্লান্তি এবং মনোযোগ দ্বারা সীমিত ফিড হার | ঢালাই কোষ চক্র সময়ের সাথে ফিডের হার মিলেছে |
| মিস বা ডবল খাওয়ানো অংশ উচ্চ ঝুঁকি | সেন্সর প্রতিটি চক্রের আগে একক টুকরা ডেলিভারি নিশ্চিত করে |
একটি রোবোটিক বাহু দিয়ে যুক্ত করা হলে, পরিবাহক মূলত হাতের সাপ্লাই চেইনে পরিণত হয়। যদি ফিডার স্টল করে, পুরো ডাউনস্ট্রিম ওয়েল্ড সাইকেল এটির সাথে স্টল করে, তাই ফিডার নির্ভরযোগ্যতা প্রায়শই একটি স্বয়ংক্রিয় লাইন তার দৈনিক আউটপুট লক্ষ্যে আঘাত করে কিনা তা নির্ধারণকারী ফ্যাক্টর।
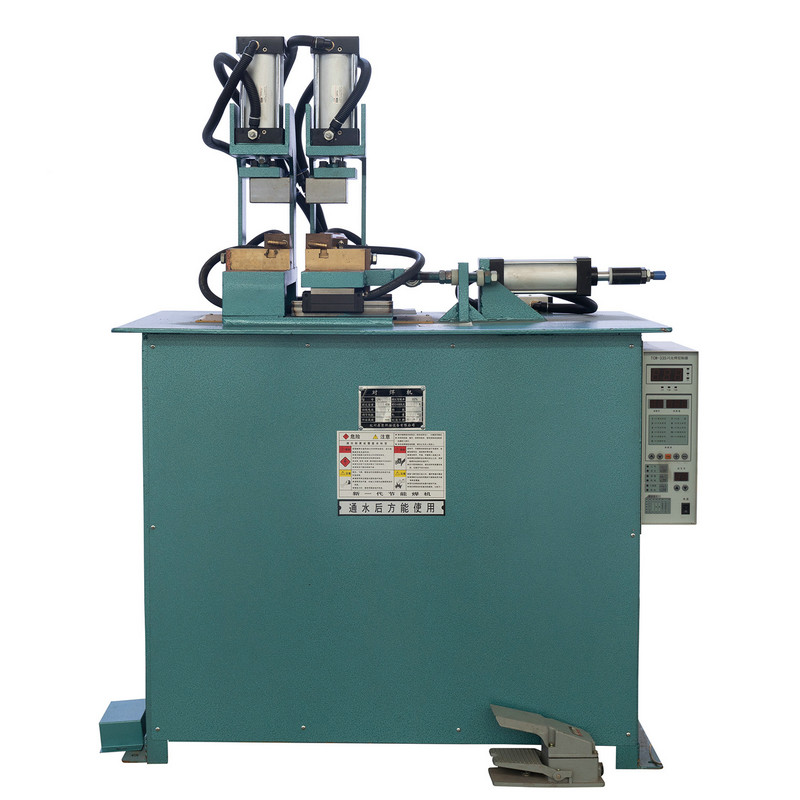
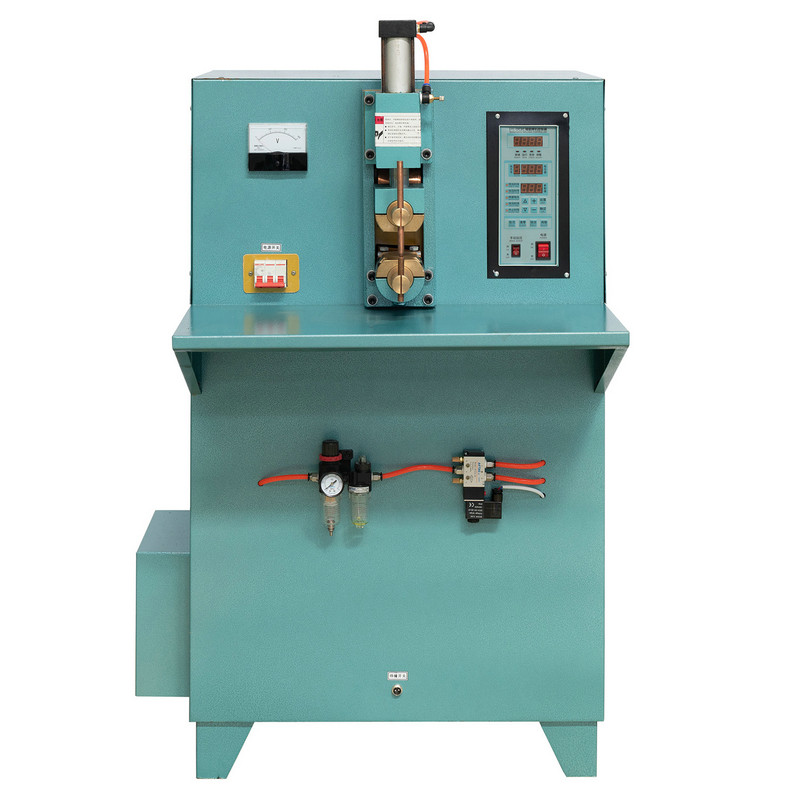
যেখানে রোবোটিক আর্ম এবং বাদাম পরিবাহক হ্যান্ডেল বিচ্ছিন্ন, পয়েন্ট বাই পয়েন্ট জয়েন্ট, একটি এফএন সীম ওয়েল্ডিং মেশিন একটি ভিন্ন কাজের জন্য তৈরি করা হয়েছে: একটি যৌথ লাইন বরাবর প্রতিরোধের ঝালাইয়ের একটি অবিচ্ছিন্ন, ওভারল্যাপিং সিরিজ তৈরি করা, যা কার্যকরভাবে একটি ফুটো টাইট বা কাঠামোগতভাবে অবিচ্ছিন্ন সীম তৈরি করে। ট্যাঙ্ক, ডাক্টিং, ড্রামস এবং অন্যান্য অংশগুলির জন্য এটি একটি আদর্শ পদ্ধতি যা পৃথক স্পট ওয়েল্ডের সিরিজের পরিবর্তে একটি সিল করা বা অভিন্নভাবে শক্তিশালী প্রান্ত প্রয়োজন।

সীম বরাবর ধারাবাহিক ওয়েল্ড নাগেটের মধ্যে কতটা ওভারল্যাপ হয় তা নিয়ন্ত্রণ করে।
নাগেট অনুপ্রবেশ নির্ধারণ করে এবং সীমের প্রান্তে বহিষ্কার প্রতিরোধে সহায়তা করে।
দীর্ঘ উত্পাদন রান জুড়ে ইলেক্ট্রোড চাকা জীবন এবং ধারাবাহিকতা প্রভাবিত করে।
ক্রমাগত সীম ঢালাই পৃথক জোড় শক্তি দ্বারা কম এবং জয়েন্টের পুরো দৈর্ঘ্য জুড়ে অভিন্নতা দ্বারা বেশি বিচার করা হয়। এমনকি নুগেট ব্যবধান এবং সামঞ্জস্যপূর্ণ ওভারল্যাপ সহ একটি সীম ফাঁস এবং স্ট্রেস ঘনত্বকে অনিয়মিত পিচের তুলনায় অনেক ভাল প্রতিরোধ করে, এমনকি প্রতিটি সীমের মধ্যে সবচেয়ে শক্তিশালী পৃথক বিন্দু একই রকম হলেও।
দ value of combining these three machine types shows up most clearly when they are mapped as a single flow rather than treated as separate stations. A typical integrated cell might move a part from raw material staging, through fastener delivery, into robotic joining, and finally through seam finishing and inspection.
ফিডার এবং রোবোটিক স্টেশনগুলি সাধারণত দুটি পয়েন্ট সবচেয়ে নিবিড়ভাবে পর্যবেক্ষণ করা উচিত, যেহেতু একটিতে একটি স্টল এটির নীচের দিকের সমস্ত কিছুকে থামিয়ে দেয়। সীম ঢালাই এবং গুণমান পরীক্ষা কেন্দ্রগুলি যোগদানের অংশগুলির ধারাবাহিক সরবরাহের জন্য একবার একটি স্থির চক্রে চলে।
দ table below reflects general patterns reported across automated resistance welding lines rather than any single facility, and is meant as a planning reference rather than a guarantee.
| পদ্ধতি | সাধারণ জয়েন্ট টাইপ | সেরা উপযুক্ত ভলিউম | অপারেটর জড়িত |
|---|---|---|---|
| ম্যানুয়াল চাপ বা স্পট ঢালাই | বিন্দু বা ছোট seam | নিম্ন থেকে মাঝারি | ক্রমাগত, হাত উপর |
| রোবোটিক arm welding cell | মাল্টি পয়েন্ট, 3D পাথ | মাঝারি থেকে উচ্চ | লোডিং, পর্যবেক্ষণ, পরিবর্তন |
| ক্রমাগত seam welding machine | দীর্ঘ, অভিন্ন seam | উচ্চ, পুনরাবৃত্তি অংশ | সেটআপ এবং পর্যায়ক্রমিক চেক |
ঢালাই কারখানা অটোমেশন স্বয়ংক্রিয় প্রতিরোধের ঢালাই লাইন রোবোটিক Spot Welding Cell
স্বয়ংক্রিয় ঢালাই সরঞ্জাম আপটাইম মাধ্যমে তার খরচ ফিরে উপার্জন, শুধুমাত্র কাঁচা চক্র গতি না. একটি লাইন যা দ্রুত চলে কিন্তু জ্যামড ফিডার বা মিস্যালাইনড ইলেক্ট্রোডের জন্য শিফটে দুবার থেমে যায় তা কিছুটা ধীরগতির লাইনকে কম করবে যা কোনো বাধা ছাড়াই চলে। তিনটি অভ্যাস অবিশ্বস্ত লাইন থেকে নির্ভরযোগ্য লাইনকে আলাদা করার প্রবণতা রাখে।
প্রশিক্ষণও হার্ডওয়্যারের মতোই গুরুত্বপূর্ণ। যে অপারেটররা বোঝেন কেন একটি ফিডার জ্যাম হয় বা কেন একটি সীম ওয়েল্ড পিচ ড্রিফ্ট হয় তারা পূর্ণ স্টপেজে যাওয়ার আগে ছোটখাটো সমস্যাগুলি সংশোধন করতে পারে, যা স্বয়ংক্রিয় ওয়েল্ডিং লাইনকে একটি সম্পূর্ণ উত্পাদন বছরে তার ডিজাইন করা আউটপুটের কাছাকাছি রাখে।
একটি রোবোটিক বাহু একটি টর্চ বা বন্দুককে একাধিক অক্ষ জুড়ে একটি প্রোগ্রাম করা পথ ধরে নিয়ে যায়, যা জটিল বা ত্রিমাত্রিক জয়েন্টগুলির জন্য উপযুক্ত। একটি স্থির প্রতিরোধের ওয়েল্ডার সেট পয়েন্টে বা একটি নির্দিষ্ট সীম পাথ বরাবর চাপ এবং কারেন্ট প্রয়োগ করে, যা উচ্চ গতিতে সমতল, পুনরাবৃত্তিযোগ্য জয়েন্টগুলির জন্য উপযুক্ত।
ম্যানুয়াল প্লেসমেন্ট ধীর, মিস করা বা ডাবল খাওয়ানোর প্রবণতা বেশি, এবং একটি শিফটে অপারেটরের ক্লান্তি দ্বারা সীমিত। একটি পরিবাহক ভিত্তিক ফিডার ওয়েল্ড চক্রের সাথে মিলে যাওয়া একটি সামঞ্জস্যপূর্ণ ফিড রেট বজায় রাখে এবং ভুল খাওয়ার সম্ভাবনা হ্রাস করে।
ক্রমাগত সীম ওয়েল্ডিং ওভারল্যাপিং ওয়েল্ড নাগেট তৈরি করে যা একটি অভিন্ন, প্রায়শই ফুটো প্রতিরোধী সীম তৈরি করে, যখন পৃথক স্পট ওয়েল্ড জয়েন্টগুলির মধ্যে ফাঁক রেখে যায়। সীম ওয়েল্ডিং পছন্দ করা হয় যেখানে সিলিং বা অবিচ্ছিন্ন কাঠামোগত শক্তি বিচ্ছিন্ন যৌথ শক্তির চেয়ে বেশি গুরুত্বপূর্ণ।
ফিডার জ্যাম এবং রোবোটিক পজিশনিং ড্রিফ্ট হল স্বয়ংক্রিয় লাইন জুড়ে রিপোর্ট করা দুটি সবচেয়ে সাধারণ কারণ। উভয়ই সাধারণত স্টপেজের পরে প্রতিক্রিয়াশীল মেরামতের পরিবর্তে নির্ধারিত পরিদর্শন বিরতির মাধ্যমে সম্বোধন করা হয়।
হ্যাঁ, যদি সেলটি অংশ সংখ্যার মধ্যে দ্রুত প্রোগ্রাম পরিবর্তন সমর্থন করে। এটি রোবোটিক আর্ম হার্ডওয়্যারের চেয়ে প্রোগ্রামিং এবং ফিক্সচার নমনীয়তার উপর বেশি নির্ভর করে৷
প্রস্তাবিত পণ্য
পণ্য
যোগাযোগের তথ্য।
+86-152-5712-5882
Fax: +86-563-2269966
21 নং গুয়াংপিং রোড, গুয়াংডে অর্থনৈতিক উন্নয়ন অঞ্চল, গুয়াংডে সিটি, আনহুই প্রদেশ
কিউআর কোড